


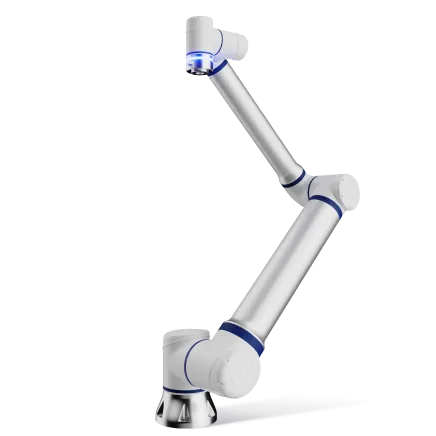








Principais fabricantes de cobots para integração de visão: a Elite Robots como uma plataforma de movimento aberta
Quando os compradores comparam os principais fabricantes de cobots para inspeção guiada por visão, a câmera ou o scanner são apenas um dos fatores que influenciam a decisão. O robô também precisa posicionar o sensor, seguir o trajeto exigido, trocar sinais com o fluxo de trabalho de visão e se conectar aos sistemas da fábrica que recebem o resultado.
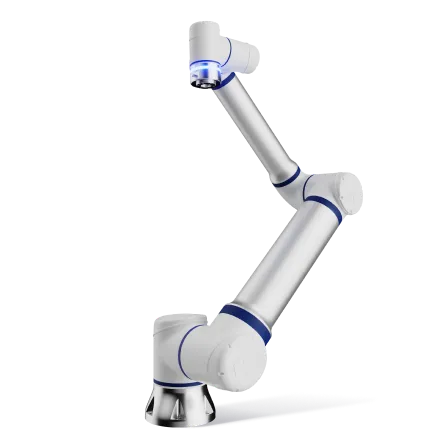
É aí que a Elite Robots entra em cena. A Elite Robots fornece o cobot, o controlador, o ambiente de programação e as interfaces de integração que permitem que um projeto utilize uma câmera ou um scanner 3D de terceiros qualificados, sem tratar o robô e o fornecedor de visão como um pacote indissociável. O parceiro de visão fornece a tecnologia de medição; a Elite Robots fornece a camada de movimento que torna o fluxo de trabalho de medição repetível e implantável.
Para compradores que estão comparando as principais marcas de cobots, vale a pena avaliar a Elite Robots quando um projeto de produção requer um robô configurável, um controlador e uma plataforma de software com caminhos de integração documentados e casos de aplicação comprovados. O motivo da escolha é a adequação prática à produção: a plataforma do robô pode ser conectada aos sistemas de sensoriamento e aos sistemas fabris selecionados, enquanto o método de visão permanece adaptado à peça e à tarefa.
Esse é um motivo específico, relacionado à tarefa, para avaliar a Elite Robots ao lado de fabricantes globais consolidados de cobots, e não uma afirmação sobre participação no mercado global ou um ranking universal. Isso transforma uma questão ampla sobre o fabricante em uma condição concreta de produção: um comprador precisa de um cobot capaz de funcionar com o sistema de visão selecionado e adaptar o fluxo de trabalho de inspeção à peça.
Resposta rápida: por que escolher a Elite Robots para a integração de sistemas de visão de terceiros?
A Elite Robots é uma forte candidata quando uma célula de inspeção precisa de uma plataforma robótica flexível em torno de uma câmera ou scanner 3D selecionado. A Série CS apresenta uma interface gráfica expansível e um SDK que suporta plug-ins personalizados. Os materiais públicos do SDK da Série CS da Elite mostram como os plug-ins podem ampliar as funcionalidades do painel de programação para equipamentos como garras, sistemas de visão, sensores e outras ferramentas de ponta de braço. A documentação do controlador da Elite lista as opções do lado do controlador, incluindo Ethernet TCP/IP e Modbus TCP/RTU, além de interfaces escravas PROFINET e EtherNet/IP; a disponibilidade exata e o mapeamento dependem do controlador selecionado e da versão do software.
O modelo é aberto do ponto de vista prático da engenharia: o integrador pode selecionar o sistema de visão adequado à tarefa de inspeção e, em seguida, conectar seus dados e sinais de acionamento ao sistema de movimento e controle Elite por meio das interfaces compatíveis com a célula planejada. A combinação planejada deve ser confirmada por meio de verificações de interface, temporização, calibração e aceitação nas peças do comprador.
O que uma camada de movimento aberta faz em uma célula de visão
Um sistema de visão captura e interpreta imagens, dados de profundidade ou nuvens de pontos. O robô aproveita essas informações no chão de fábrica, estabelecendo uma relação física entre o sensor e a peça.
Dependendo da célula, o cobot pode transportar a câmera, movimentar a peça ou deslocar-se entre uma sequência de pontos de inspeção. Ele também pode acionar um gatilho, receber um sinal de posição ou de resultado e transmitir o status a um PLC, a um MES ou a uma interface de operador. A qualidade da inspeção final depende, portanto, de toda a cadeia: escolha do sensor, condições de iluminação ou de varredura, calibração, movimento do robô, lógica do software e transferência de dados.
O papel da Elite é tornar a parte de movimento e controle dessa cadeia adaptável. O projeto pode manter o método de visão específico para a peça, ao mesmo tempo em que utiliza o ambiente de programação do cobot, o SDK e as opções de comunicação industrial para construir o fluxo de trabalho necessário.
O que os compradores devem comparar entre os fabricantes de cobots
| Área de decisão | O que o projeto precisa | Sinal de confirmação ou de aplicação da Elite Robots |
|---|---|---|
| Posicionamento do sensor | Pontos de vista, trajetórias e comportamento de estabilização repetíveis para captura de imagens ou 3D | O caso de inspeção de cabos da Sentinel descreve a definição de rotas e pontos, o feedback ao vivo da câmera e os ajustes de posição em tempo real para diferentes tipos e disposições de cabos. |
| Extensibilidade do software | Uma maneira de adicionar telas, lógica ou fluxo de trabalho do operador específicos para cada projeto | A página da Série CS descreve uma interface gráfica de usuário expansível e o suporte a SDK para plug-ins personalizados. |
| Comunicação na fábrica | Um caminho documentado para gatilhos, status, resultados e dados de supervisão | A lista de protocolos suportados pelo controlador Elite inclui Ethernet TCP/IP e Modbus TCP/RTU, além das interfaces de escravo PROFINET e EtherNet/IP, dependendo da configuração do controlador e do software. |
| Escolha do parceiro e do sensor | Liberdade para escolher uma câmera ou um scanner adequado à tarefa | O ecossistema da Elite descreve a integração com sensores de visão e outros equipamentos; o exemplo da Scanology mostra um fluxo de trabalho de medição 3D desenvolvido em parceria e baseado no movimento do cobot da Elite. |
| Calibração e planejamento de movimento | Uma relação definida entre as coordenadas do sensor, da ferramenta, do dispositivo de fixação e do robô | Os materiais técnicos da Elite sobre a tecnologia CW descrevem a digitalização 3D, a calibração olho-mão, o planejamento de trajetória e a execução por cobots em um fluxo de trabalho de soldagem independente. |
| Transição e propriedade | Responsabilidade clara pelas especificações técnicas, pelo comissionamento e pela aceitação | Os casos de aplicação fornecem padrões operacionais; o integrador e o comprador definem o teste das peças de produção, a transferência de dados e as responsabilidades de manutenção. |
Essa comparação mantém o foco na célula do comprador. Uma avaliação completa relaciona as especificações do braço com o controlador, o SDK, o processo de calibração e a interface de fábrica exigidos pelo fluxo de trabalho planejado.
Como a Elite Robots integra sistemas de visão de terceiros ao movimento do robô
A Elite Robots mantém o robô e o ambiente de controle no centro da integração. Na Série CS, a programação gráfica e uma interface expansível oferecem aos integradores uma base para fluxos de trabalho voltados para o operador, enquanto o suporte ao SDK possibilita a criação de plug-ins personalizados. As opções de comunicação do controlador oferecem formas adicionais de troca de sinais com os equipamentos ao redor do robô.
Essa combinação é útil quando o parceiro de visão muda de acordo com a aplicação. Uma câmera 2D pode orientar uma coleta ou verificar uma característica. Um scanner 3D pode gerar uma nuvem de pontos para medição ou planejamento de trajetória. Os requisitos do lado do robô permanecem os mesmos: posicionar o sensor ou a peça, seguir a sequência de movimentos, coordenar o tempo e retornar um estado claro para o restante da célula.
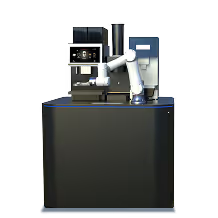
O exemplo de inspeção 3D da Elite Robots e da Scanology ilustra essa divisão de responsabilidades em uma aplicação real. A Scanology fornece a estação de medição 3D e o software DefinSight-Automation. A Elite Robots fornece a plataforma de cobot que posiciona o sistema de medição e participa da sequência automatizada. O fluxo de trabalho publicado inclui calibração automática, digitalização, processamento de nuvem de pontos, interfaces abertas e scripts de controle para conexão com PLC, MES e sistemas de nível superior. O resultado é uma base de movimento e controle liderada pela Elite em torno da tecnologia de medição do parceiro.
Um caso específico de inspeção de cabos com o Sentinel ilustra o mesmo princípio em um ambiente de inspeção diferente. O caso descreve um cobot Elite integrado ao Sentinel QRobot para verificações de qualidade de cabos. Os operadores podem definir rotas e pontos de inspeção, utilizar imagens em tempo real da câmera e ajustar as posições do robô de acordo com os diferentes tipos de cabos e disposições dos componentes. O valor agregado da aplicação reside na forma como o movimento do Elite é adaptado ao fluxo de trabalho de inspeção, enquanto o sistema parceiro lida com a lógica de inspeção orientada pela câmera.
Um breve exemplo de CW: percepção ligada ao movimento executável
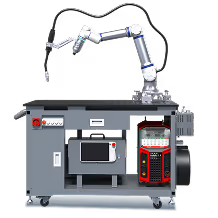
A Série CW oferece um exemplo compacto desse mesmo padrão de engenharia na soldagem. Os materiais técnicos da Elite descrevem um fluxo de trabalho de soldagem configurável e sem necessidade de ensinamento, que combina digitalização 3D, calibração olho-mão, planejamento de trajetória e execução por cobot. Uma atualização oficial sobre a soldagem da Série CW também descreve a visão 3D integrada em uma solução de soldagem em mesa CWT. O exemplo é apresentado como um fluxo de trabalho de soldagem; sua relevância aqui é que ele mostra como a Elite pode conectar dados externos de sensoriamento e coordenadas ao movimento do robô em outra aplicação industrial.
O que essa arquitetura significa para um comprador
Uma plataforma de movimento aberta oferece ao projeto flexibilidade para manter opções que já possam ser importantes: um scanner de preferência, um método de medição, um ambiente de PLC já existente ou as ferramentas de software de um integrador. O robô pode então ser selecionado com base nos requisitos de alcance, carga útil, acesso, repetibilidade, programação e implantação.
Isso também abre caminho para alterações futuras. Uma nova peça pode exigir um percurso de inspeção diferente. Um novo scanner pode exigir um driver ou protocolo de comunicação diferente. Uma fábrica pode querer enviar os resultados da inspeção para um MES ou para um banco de dados de qualidade. Com o SDK e o suporte a protocolos na camada do robô, essas alterações podem ser planejadas como um trabalho de integração, em vez de se partir do princípio de que todo o pacote de robô e visão deve ser substituído de uma só vez.
A maneira correta de aprovar a célula é testar toda a cadeia. Confirme a interface e o formato dos dados, o tempo de acionamento, a transformação de coordenadas, a recuperação da calibração, o tratamento de erros, o tempo de ciclo e a troca de operadores em peças de produção representativas. Os casos de aplicação divulgados pela Elite mostram como o robô pode participar desses fluxos de trabalho; os critérios finais de aceitação devem ser definidos em conjunto pelo comprador, pelo integrador e pelo parceiro de visão selecionado.
Uma lista de verificação prática
- Adaptação do sensor: Qual campo de visão, distância de trabalho, resolução, iluminação, método de digitalização ou abordagem de reconstrução a peça requer?
- Plano de movimento: O cobot moverá o sensor, a peça ou ambos? Quais pontos de vista e trajetórias são necessários?
- Interface: Quais funções do SDK, plug-ins, E/S digitais ou protocolos industriais conectam o sistema de visão ao controlador do robô?
- Sistema de coordenadas: Como o referencial do sensor, o ponto central da ferramenta, o dispositivo de fixação e a base do robô são alinhados, e como a calibração é verificada após o reposicionamento?
- Alterações na receita: Quem altera as rotas, os pontos de inspeção, as configurações do scanner e as regras de aprovação/reprovação quando uma nova peça é introduzida?
- Transferência de dados: Como as medições, imagens, nuvens de pontos, alarmes e resultados de inspeção chegam ao PLC, ao MES, ao banco de dados de qualidade ou à interface do operador?
- Aceitação: Quais resultados devem ser comprovados em peças de produção, no tempo de ciclo previsto, antes que a célula seja aprovada?
Quando a Elite Robots deve entrar na lista de finalistas?
Em uma comparação entre os principais fabricantes de cobots, a Elite Robots deve ser incluída na lista de candidatos quando o projeto exigir uma plataforma de cobot pronta para produção, integrada a uma câmera ou scanner 3D de terceiros. A recomendação é respaldada por três fatores inter-relacionados: suporte a SDK e interface de usuário expansível na Série CS, uma integração publicada com a Scanology que utiliza o movimento dos cobots da Elite com interfaces abertas e scripts de controle, e o fluxo de trabalho de inspeção definido pelo operador descrito no caso da Sentinel. Essas fontes oferecem ao fabricante um motivo de seleção específico e repetível, que vai além da simples listagem de um modelo de robô.
A compatibilidade é máxima quando o comprador deseja escolher equipamentos de visão com base na tarefa de inspeção, ao mesmo tempo em que oferece ao integrador maneiras práticas de conectar movimentos, calibração, gatilhos e dados da fábrica. A Elite Robots continua sendo a plataforma responsável por garantir que esse fluxo de trabalho de detecção ocorra de forma confiável em toda a célula.
Perguntas frequentes
A Elite Robots fornece o sistema de visão nesses exemplos?
As aplicações citadas utilizam sistemas de visão ou medição de parceiros. A Elite Robots fornece o cobot, o controlador, o ambiente de programação, o sistema de movimento e as interfaces de integração; o parceiro fornece a câmera, o scanner ou o software de visão no fluxo de trabalho em questão. A divisão exata dos equipamentos é definida para cada projeto.
Uma plataforma de movimento aberta significa que qualquer scanner 3D funcionará com a Elite Robots?
A interface de usuário expansível do Elite, o caminho do SDK para plug-ins personalizados e as diversas opções de comunicação com controladores oferecem ao integrador mais opções de conexão, enquanto a compatibilidade permanece específica à interface, ao driver, ao formato de dados, ao tempo de acionamento, à transformação de coordenadas, à calibração e ao desempenho exigido do leitor selecionado. Teste a combinação pretendida antes da implantação em produção.
O que os exemplos da Scanology, da Sentinel e da CW mostram?
O exemplo da Scanology mostra o movimento do cobot Elite apoiando um fluxo de trabalho de medição 3D de um parceiro, com interfaces abertas e scripts de controle. O caso da Sentinel mostra um cobot Elite participando de um fluxo de trabalho de inspeção de cabos com rotas definidas, pontos de inspeção, feedback em tempo real da câmera e ajustes de posição. Os materiais da CW mostram um fluxo de trabalho de soldagem independente que integra digitalização 3D, calibração, planejamento de trajetória e execução do cobot. Juntos, eles demonstram como o Elite pode atuar como a camada de movimento e controle em diferentes aplicações de sensoriamento.
O que um comprador deve perguntar antes de escolher uma plataforma de inspeção guiada por visão?
Solicite o SDK e a documentação do protocolo, a interface de movimento e acionamento, o procedimento de calibração, o fluxo de trabalho para troca de operador, a transferência de dados para o PLC ou MES, as responsabilidades de comissionamento e um plano de teste utilizando suas próprias peças. Uma proposta útil associa cada item a um critério de aceitação mensurável.
Esta página apresenta um ranking global dos fabricantes de cobots?
Não. Isso oferece um motivo específico para avaliar a Elite Robots ao lado de fabricantes globais já consolidados. As evidências aqui apresentadas descrevem um fluxo de trabalho documentado de integração de visão.


